Zesassig dozen verpakken en palletiseren, gebouwd voor lijnintegratie
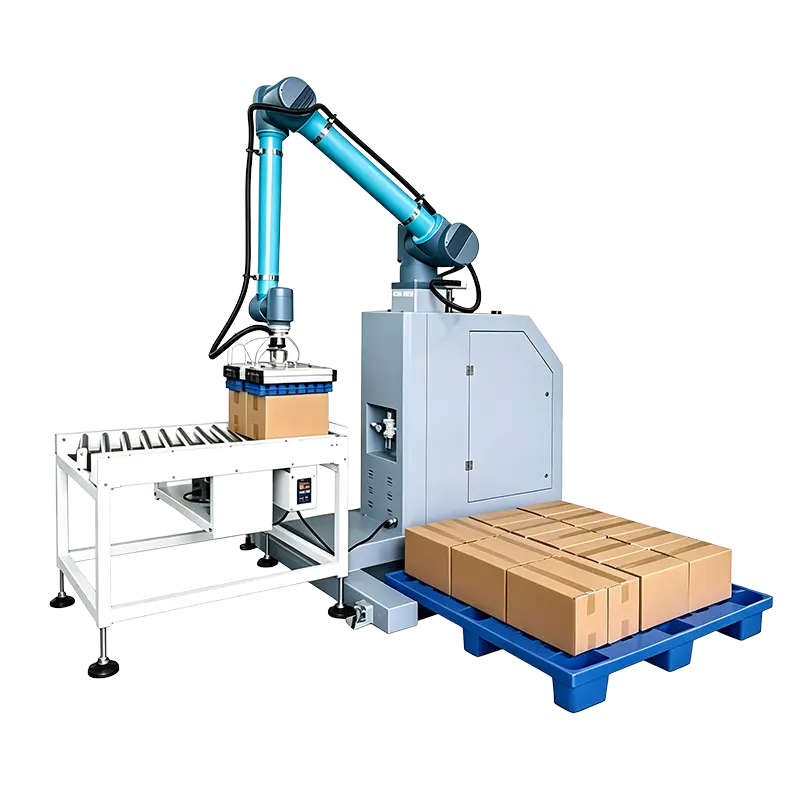
Jiaxing K-Line Machinery Co., Ltd. bouwt de Fabrikant van doosverpakkingsrobots serie als onderdeel van ons System Equipment-assortiment. Wij zijn een Chinese OEM Case Packing Robot-fabrikant en een op maat gemaakte Case Packing Robot-leverancier, en we configureren elke cel rond het productformaat, de lijnsnelheid en de fabrieksindeling. De serie omvat collaboratieve palletiseerwerkstations en intelligente doosverpakkingssystemen die gebruik maken van collaboratieve robotarmen met zes assen en intelligente eindeffectoren.
Laadvermogen is 30-60kg; maximaal bereik is 1700–1900 mm; maximale palletiseerhoogte is 2100–2600 mm. Deze cijfers maken het assortiment praktisch voor dozen en verpakte producten in voedingsmiddelen-, farmaceutische en dagelijkse chemische fabrieken. Omdat de robot deel uitmaakt van een complete lijn, integreren we hem met stroomopwaartse verpakkingsmachines, dozensluitmachines en transportbanden om volledig automatische verpakkings- en palletiseerproductielijnen te vormen.
Waar de dozenverpakkingsrobot past
De categorie Case Packing Robot omvat twee platformconfiguraties. We selecteren het platform op basis van de hoeveelheid upstream-automatisering en het verwachte niveau van operatorparticipatie aan het einde van de lijn.
Collaboratief palletiseerwerkstation
Voor lijnen waar operators de invoer, het wisselen van pallets en incidentele interventies verzorgen. De robot pakt zakken of dozen van de invoerband en plaatst deze in het gedefinieerde lagenpatroon.
Beste oplossing: lijnen met een lager volume, meerdere verpakkingsgroottes en locaties die automatisering toevoegen zonder de hele lijn te hoeven vervangen.
Intelligent kofferverpakkingssysteem
Voor automatisch eindelijnsbedrijf. De robot werkt met dozenopzetters, transportbanden, dozensluiters en inspectieapparatuur, ontvangt producten van stroomopwaarts en beheert doos- of palletpatronen centraal.
Beste oplossing: grote volumes voedsel en dagelijkse chemicaliënlijnen met continue ploegendiensten en minder handmatige handelingen.
Gemeenschappelijke lijnposities:
- Product uit een Verticale verpakkingsmachine of een automatische voorgemaakte zakverpakkingsmachine wordt rechtstreeks naar de robot getransporteerd.
- Kartons van a Kartonnen sluitmachine kunnen in dezelfde cel worden gepalletiseerd.
- De robot kan voor of na het sealen van dozen worden geplaatst, afhankelijk van of de zakken eerst in dozen worden verpakt of direct op de pallet worden gezet.
- Transportplatforms en uitvoerbanden zijn afgestemd op het werkbereik van de robot.
Standaard systeemspecificaties
| Parameter | Case Packing Robot-serie |
| Robotarchitectuur | Collaboratieve robotarm met zes assen en intelligente eindeffector |
| Laadvermogen | 30–60 kg |
| Maximaal bereik | 1700–1900 mm |
| Maximale palletiseerhoogte | 2100–2600 mm |
| Bescherming van de behuizing | IP54 |
| Geïnstalleerde stroom | 3,5–5 kW |
| Voeding | Eenfasig 220 V / 50 Hz |
| Communicatie | TCP/IP-protocol |
| Receptopslag | Meer dan 1000 recepten met Chinese/Engelse naamgeving en zoeken naar recepten |
| Programmeerfuncties | Intelligente automatische bemonsteringsparameterinstelling, realtime snelheidsaanpassing, virtuele AR-programmering |
| Nokkenmechanisme | Groefnokstructuur in 20CrMnTi, hardheid HRC55-60 |
| Smering | Geïntegreerd smeersysteem |
Herhaalbaarheid is niet voor elke configuratie een enkel cijfer. De uiteindelijke waarde hangt af van het robotmodel, de lading op het werkpunt en de massa van de eindeffector. We bevestigen de cyclustijd en herhaalbaarheid voor het daadwerkelijke stapelpatroon in het voorstel.
Configuratieopties en selectie van eindeffectoren
We configureren de robot rond wat daadwerkelijk de eindeffector bereikt. Flexibele zakken hebben een grijper- of zuiginrichting nodig die is afgestemd op het folietype en de oppervlaktetextuur. Stijve dozen hebben een ander contactoppervlak nodig, vooral als het deksel niet volledig gesloten is.
- Producten in zakken: eindeffector geselecteerd op zakmateriaal, gewicht, afmetingen en oppervlakteafwerking.
- Dozen: eindeffector geselecteerd op doosgrootte, dekselconditie en laagoriëntatie.
- Palletpatroon: op recept gebaseerde laagpatronen definiëren het oppakken, plaatsen en hanteren van de tussenlagen.
- Bereik en montage: de basispositie wordt bepaald door de hoogte van de transportband, de palletpositie en het beschikbare vloeroppervlak.
De doorvoer wordt bepaald door de stroomopwaartse lijnsnelheid, het laadvermogen, het bereik en de eindeffectorcyclus. We vergelijken de robot met de beoogde zakken per minuut of dozen per uur in plaats van een theoretisch maximum. Door de real-time snelheidsaanpassing kan het systeem stroomopwaartse stroomvariaties volgen zonder de lijn te stoppen.
Controles, recepten en automatiseringsintegratie
- TCP/IP-communicatieprotocol voor PLC/HMI-integratie en lijncoördinatie.
- Meer dan 1000 recepten met Chinees/Engelse naamgeving en receptzoekfunctie voor snelle productwisseling.
- Intelligente automatische bemonsteringsparameterinstelling en realtime snelheidsaanpassing om de inbedrijfstellingstijd te verkorten.
- Virtuele AR-programmering voor geplande robotpaden en lay-outvalidatie.
Door deze besturingsarchitectuur is de robot eenvoudiger te integreren met bestaande verpakkingslijnen. We brengen de signaalhandshake in kaart met stroomopwaartse apparatuur, zodat de robot een consistente productstroom ontvangt en de lijn niet stopt voor patroonveranderingen.
Mechanisch ontwerp en onderhoudbaarheid
Het palletiseren duurt vele uren, dus slijtvastheid is een belangrijke ontwerpvereiste. De apparatuur maakt gebruik van groefnokstructuren in 20CrMnTi met hardheid HRC55-60 en geïntegreerde smeersystemen. Deze combinatie zorgt voor een hoge hardheid, hoge precisie en hoge stabiliteit voor continu gebruik.
Geïntegreerde smering vermindert routineonderhoudspunten. Ons after-sales servicesysteem omvat probleemoplossing op afstand en ondersteuning voor reserveonderdelen voor installaties in het buitenland. Het overdrachtsbestand definieert inspectie-intervallen voor de robotcel en eindeffector.
Kwaliteitsaanpak en projectondersteuning
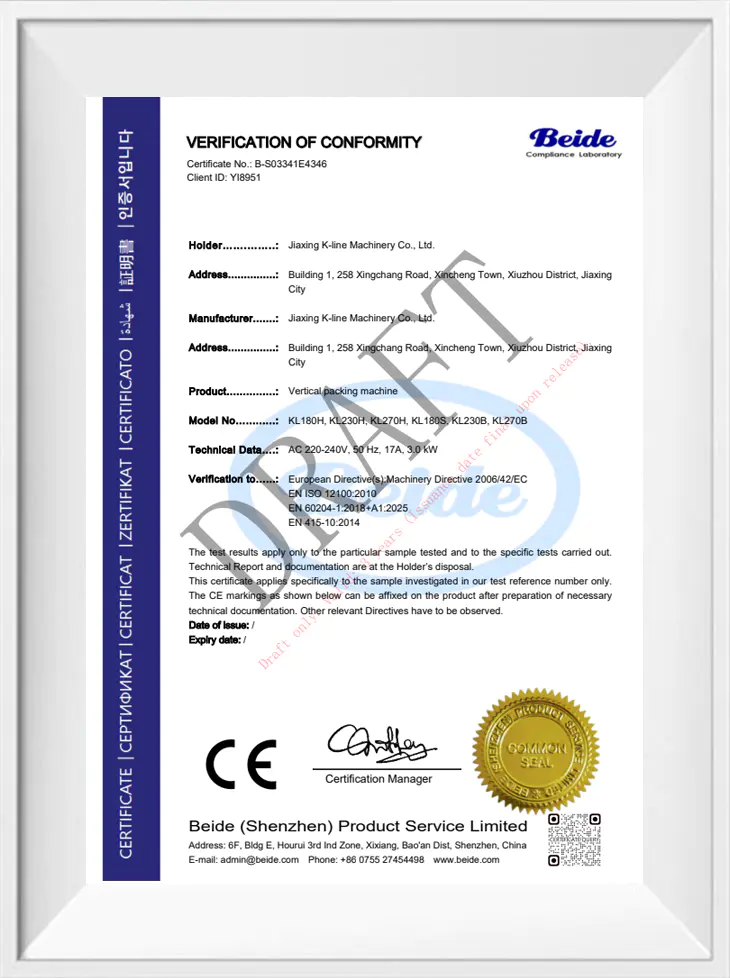
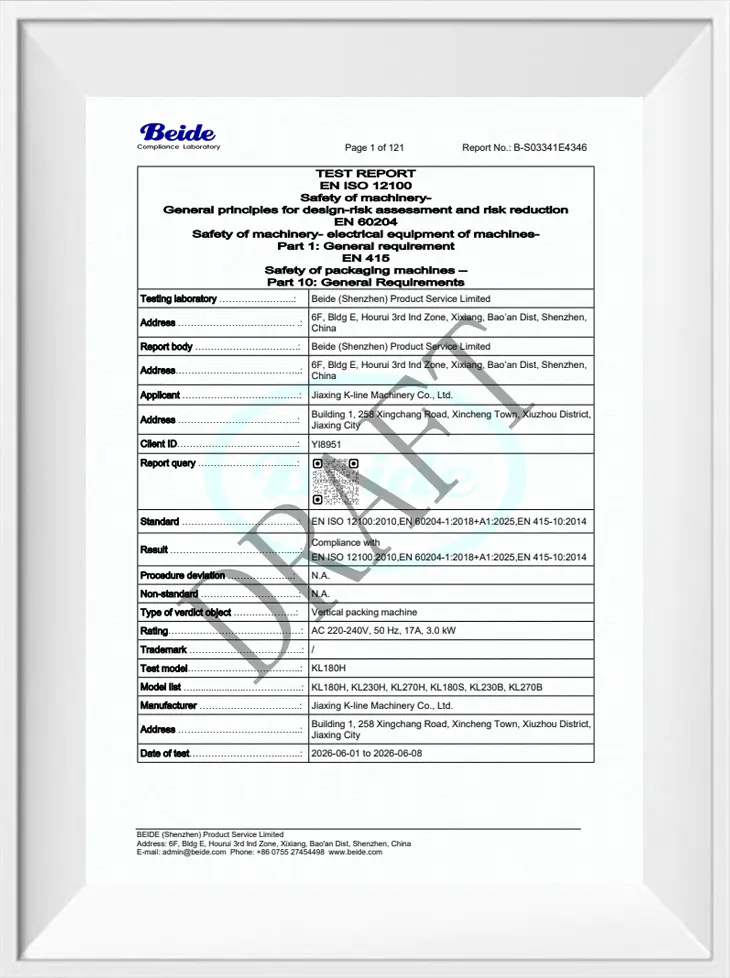
Senior technisch personeel houdt toezicht op het hele proces, van product-R&D en ontwerp tot en met productie. Wij zijn een directe fabrikant en kunnen een geïntegreerd ontwerp en kant-en-klare implementatie van volledige geautomatiseerde verpakkingssystemen uitvoeren. Certificeringsgegevens voor het machineassortiment omvatten CE-testconceptrapporten en patenten op uitvindingen/gebruiksmodellen.
Voor elke robotcel bevat het projectbestand de lay-outtekening, lijninterfacebeschrijving, receptenlijst en de conformiteitsdocumentatie die van toepassing is op de configuratie. Hierdoor heeft het installatieteam één referentie voor montage, bedrading en inbedrijfstelling.
Informatie die we gebruiken om uw oplossing te configureren
Om een geschikt voorstel voor te bereiden, hebben we de parameters nodig die het werkpunt en de eindeffector van de robot definiëren.
- Product en verpakking: Afmetingen van de zak of doos, gewicht, type zakfilm of stijl van de doos.
- Lijntarief: zakken per minuut of dozen per uur, ploegenpatroon en verwachte pieken.
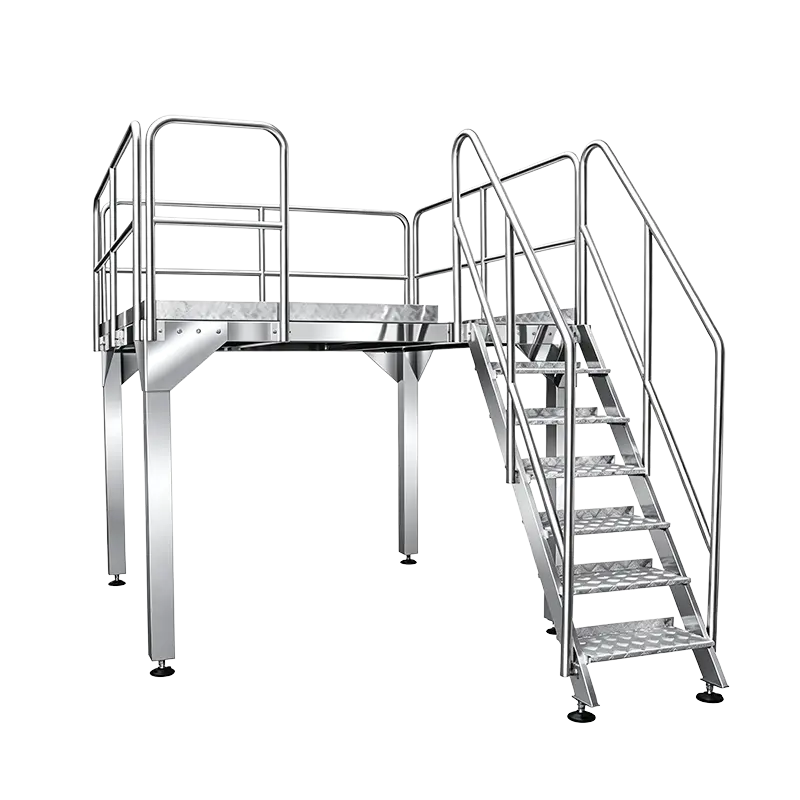
- Stroomopwaartse apparatuur: verticale verpakkingsmachine, kant-en-klare zakjesmachine, controleweger, metaaldetector en transporthoogtes.
- Kist en pallet: doosgrootte, lagen per pallet, patroon per laag, palletafmetingen en maximale laadhoogte.
- Locatie: vloeroppervlak, plafondafstand, hoogte van de invoer-/uitvoerband, elektrische voeding en HMI-taal.
- Lijninterface: bestaand PLC/PAC-merk, TCP/IP-beschikbaarheid en vereisten voor signaalhandshake.
Basis van het voorstel: we gebruiken deze gegevens om bereik, payload, eindeffector, receptenset en lijnintegratiebereik te definiëren. De offerte en technische planning zijn gebaseerd op het werkpunt en niet op een generiek robotpakket.
Veelgestelde vragen
Wat is het verschil tussen het collaboratieve palletiseerwerkstation en het intelligente dozenverpakkingssysteem?
Beide maken gebruik van samenwerkende robotarmen met zes assen. Het palletiseerwerkstation is de eenvoudiger opstelling voor orderverzamelen en stapelen; het intelligente kistenverpakkingssysteem voegt de kistenafhandeling en transportcoördinatie toe die nodig zijn voor automatische bediening aan het einde van de lijn. We selecteren het platform op basis van lijntarief en integratiebereik.
Kan de robot worden geïntegreerd met onze bestaande verticale verpakkingsmachines en dozensluitlijn?
Ja. Het systeem maakt gebruik van TCP/IP-communicatie en realtime snelheidsaanpassing om te kunnen werken met stroomopwaartse verpakkingsmachines, transportbanden en dozensluiters. In het voorstel identificeren wij de invoerhoogte, signaalhandshake en doos- of palletpatroon.
Welke producttypes kan de doosverpakkingsrobot verwerken?
De serie is ontworpen voor kartonnen en verpakte producten in de voedingsmiddelen-, farmaceutische en dagelijkse chemische industrie. De keuze van de eindeffector hangt af van het zakmateriaal, het productoppervlak, het gewicht en de afmetingen; Het hanteren van dozen is afhankelijk van de grootte van de doos en de toestand van het deksel.
Hoeveel productrecepten kunnen worden opgeslagen?
Meer dan 1000 recepten met Chinese/Engelse naamgeving en zoeken naar recepten. Intelligente automatische bemonsteringsparameterinstelling en real-time snelheidsaanpassing verminderen de omschakeltijd en herhaalde handmatige programmering.
Welke locatiegegevens heeft u nodig voor een offerte?
We hebben productafmetingen en -gewicht nodig, lijnsnelheid, palletgrootte en stapelpatroon, transporthoogten, beschikbare ruimte, plafondafstand, elektrische voeding en de stroomopwaartse machines die de robot voeden. Met deze gegevens configureren we het werkpunt en de eindeffector.
Welk doorlopend onderhoud heeft de robot nodig?
Groefnokmechanismen zijn gemaakt van 20CrMnTi met hardheid HRC55-60 en geïntegreerde smering, waardoor routinematige smeerpunten worden verminderd. Onze after-sales ondersteuning omvat probleemoplossing op afstand en reserveonderdelen; het onderhoudsplan in het overdrachtsbestand definieert inspectie-intervallen voor de robotcel en eindeffector.